«Геймдизайн в Roblox Studio» — полный годовой курс: игры разных жанров, 3D-моделирование уровней, скрипты на Lua и публикация своих проектов. Для тех, кто уже прошёл оба мини-курса «Введение» и «ПРО» и хочет делать игры всерьёз.


 Москва
Ваш город: Москва
Ничего не найдено
Москва


Ученики проходят полный инженерный цикл: от алгоритмов и 3D-деталей до элементов ИИ и собственного робота. Работают в Trik Studio, RoboCo, Arduino и Blender.
1
Введение
2
Блочное программирование
3
Виртуальная робототехника
4
Электротехника и схемотехника
5
Arduino в симуляторе Wokwi
6
RoboCo
7
Механика роботов
8
3D-Моделирование
9
Искусственный интеллект
10
Завершающий модуль
Курс «Академия робототехники» — полный путь инженера в 8 модулях: от блочного программирования в Scratch до искусственного интеллекта.
Ученики пройдут виртуальную робототехнику (Trik Studio), электронику и Arduino, механику и 3D-моделирование в Blender, а в финале обучат робота «видеть» и объединят все навыки в проекте «Умный робот».
К концу курса — 5+ проектов в портфолио и первый шаг к карьере инженера-разработчика робототехнических систем.
Знакомимся со Scratch и понятием «робот»: узнаём, из чего он состоит, и разбираем термины алгоритм, программа, блочное программирование.
Создаём первый проект — оживляем персонажа, заставляем его двигаться, говорить и реагировать на касание
Учимся управлять героями на сцене с помощью координат X и Y и находить нужные точки. Создаём полноценный диалог двух персонажей с движением, фоном и репликами — свой первый законченный проект в Scratch.
Учим программу принимать решения: разбираем условия «если — то» и «если — то — иначе», знакомимся с переменными и разницей между «изменить» и «установить» значение.
Собираем диалог персонажей, который запускается при касании.
Осваиваем рисование пером, алгоритм с ветвлением и бесконечный цикл. Собираем переменную-счётчик, которая реагирует на несколько касаний, и кнопку-датчик с логическими операторами И и ИЛИ.
Узнаем, что такое авторское право: чем лицензия отличается от подделки, а плагиат — от кавера и ремейка.
Во второй части познакомимся со списками (научимся хранить несколько значений с индексами) и событиями — соберём мини-игру на клики и игру-головоломку с механикой «отправить/получить сообщение».
Узнаем, что такое лабиринт, нарисуем свой собственный и научим кота двигаться по нему с помощью стрелок клавиатуры, закрепляя навыки работы со списками и событиями из предыдущего урока.
Знакомство с TrikStudio
Учим робота ехать вперёд заданное время, разворачиваться на месте и двигаться змейкой. Разбираем блоки «Мотор» и «Задержка»: скорость задаётся числом, время — в миллисекундах, поэтому 3 секунды это 3000.
Изучаем три типа поворота — резкий одним колесом, плавный двумя колёсами с разной мощностью и разворот на месте. Знакомимся с циклом с предусловием и собираем программу «Змейка».
Массивы и подпрограммы.
Освоим правило правой руки — алгоритм прохождения лабиринта с одним выходом с помощью датчиков расстояния. Познакомимся с блоком Switch (выбор из нескольких альтернатив) и понятием «выражение».
Зададим маршрут робота через массив-траекторию и на практике проведём робота через лабиринт от начала до конца, комбинируя изученные блоки.
Узнаем, как работает датчик касания и сонар (датчик расстояния), и соберём робота-исследователя, который объезжает препятствия: едет вперёд, при касании сдаёт назад и поворачивает.
Используем массив, чтобы хранить сразу несколько пауз движения, и повторим пройденные ранее массив, подпрограмму, правило правой руки, Switch и выражение.
Научим робота реагировать на показания инфракрасного датчика расстояния, выводя на экран смайлики в зависимости от того, далеко робот или близко к препятствию.
Соберём программу «Кентервильское привидение» с несколькими условиями сразу, а также начнём собирать «Танец в круге» — первый шаг движения по кругу с помощью таймера.
Узнаем, что такое проект и из каких шагов состоит работа над ним: идея, критерии, план, сборка, тестирование, презентация.
Познакомимся с энкодером — точным датчиком оборотов колеса — и научимся проезжать заданное расстояние без таймера. Реализуем идею «Робот-официант»: маршрут по столикам через массив с проверкой пути сонаром.
Завершим «Танец в круге»: пройдём все три шага — таймер, энкодер, сонар — и научим робота самостоятельно искать кегли и объезжать препятствия.
Узнаем критерии оценки собственного проекта, придумаем и соберём своего робота (например, робота-считалку, диджея или сторожа) и представим его классу, пройдя чек-лист готовности.
Узнаем, что такое электрический ток и источник питания, разберёмся, чем проводник отличается от изолятора, и на практике потренируемся определять, какие материалы пропускают ток, а какие нет.
Узнаем, что такое электрическая цепь и электрическая схема, соберём первую цепь в симуляторе PhET, разберёмся в разнице между замкнутой и разомкнутой цепью и научимся собирать схему с двумя лампочками и одним выключателем.
Узнаем, что такое электрическое сопротивление и от чего оно зависит (материал, длина, толщина провода), а также проверим на практике в PhET, как эти факторы влияют на яркость лампочки.
Познакомимся с законом Ома и разберёмся, как связаны между собой напряжение, сила тока и сопротивление, подберём в симуляторе разные сочетания этих величин и развеем несколько мифов об электричестве.
Узнаем, что такое последовательное соединение элементов, и соберём в PhET схемы с двумя и тремя лампочками, наблюдая за тем, как ток проходит по единственному пути.
Разбираем, что такое электрический ток и источник питания, зачем батарейке плюс и минус.
Учимся отличать проводники от изоляторов и находим примеры тех и других вокруг себя.
Узнаем, как устроен светодиод, найдём его катод и анод, разберёмся, зачем светодиоду нужен резистор, и соберём собственную схему со светодиодом и резистором.
Познакомимся с фоторезистором — «глазом» робота, — на практике понаблюдаем, как он реагирует на изменение освещённости, и узнаем, как роботы используют такие датчики света в реальной жизни.
Знакомимся с платой Arduino и симулятором Wokwi, разбираем интерфейс и структуру программы: setup() выполняется один раз, loop() — бесконечно.
Запускаем первую программу Blink и учимся управлять паузой через delay().
Учимся предсказывать результат до запуска программы: записываем гипотезу, находим и чиним чужой баг и учимся переносить светодиод на другой вывод.
Знакомимся с азбукой Морзе, настраиваем собственный ритм мигания, а в финале собираем сигнал SOS.
Разбираем цифровой сигнал с его двумя состояниями HIGH и LOW и учимся отличать вход от выхода: светодиоду Arduino сигнал шлёт, а от кнопки получает. Собираем схему, где свет горит, пока кнопка нажата.
Учим программу принимать решения: разбираем условие if и digitalRead(), который считывает HIGH или LOW.
Превращаем кнопку из «держи, пока светит» в настоящий переключатель с переменной-флажком, чиним баг с неверно настроенным выводом и придумываем своё поведение для кнопки.
Учим Arduino измерять, а не только отвечать «да» и «нет»: разбираем фоторезистор, делитель напряжения и аналоговый сигнал.
Смотрим в Serial Monitor, как меняются числа от 0 до 1023, и настраиваем ночник, который зажигает светодиод только в темноте.
Настраиваем собственный порог срабатывания ночника: подбираем значение, при котором светодиод гаснет днём и зажигается в темноте, и проверяем результат в симуляторе Wokwi.
Подключаем зуммер и учимся задавать частоту звука: чем выше частота, тем выше тон. Собираем сигнализацию, которая срабатывает по датчику движения, и подбираем звук так, чтобы его было хорошо слышно.
Собираем собственную мелодию из коротких и длинных импульсов зуммера и делаем так, чтобы сигнализация реагировала на освещённость: светло — тишина, темно — звучит своя мелодия.
Начинаем проект «Космический мусор»: собираем в Wokwi полную схему системы — датчики, управляющую плату и исполнительные элементы, — проверяем соединения и готовим её к запуску.
Доводим проект «Космический мусор» до работающей системы: описываем сценарии поведения, связываем показания датчиков с действиями и запускаем всю схему в симуляторе.
Знакомимся с симулятором RoboCo: разбираем режимы Кампания и Песочница, учимся крутить камеру и работать с деталями. Собираем первого робота-доставщика и проходим уровень «Доставка в тот же день».
Разбираемся, почему одни роботы устойчивые, а другие валятся набок: учимся находить центр масс и настраивать двигатели через вкладку свойств.
Проходим Роборемонт, меняем обороты и ставим эксперимент «Невесомость» с двумя роботами в антигравитационном кольце.
Разбираем вкладки «Детали» и «Управление», учимся красить детали и проверять, чем они скреплены.
Впервые собираем робота целиком из отдельных деталей и проходим уровень «Катастрофа Кайдзю» с таким жёстким условием.
Выясняем, почему колёса бывают разной формы и размера, и учимся подбирать мощность мотора без пробуксовки.
Знакомимся с серводвигателем, который поворачивается на заданный угол, и проходим четыре уровня Роборемонта «Двигаясь дальше».
Знакомимся с телескопическим поршнем и разбираем, где он работает в жизни. Собираем робота с двумя поршнями и проходим уровень «Раздача сэндвичей», следя за балансировкой и противовесом.
Строим метательный механизм и выясняем, почему силу серводвигателя нельзя увеличить ползунком: она зависит от размера двигателя. Разбираем, от чего зависит дальность броска, и проходим уровень «Ревущий отказ».
Разбираем штоковое, поворотное, поверхностное и механическое соединения и выбираем подходящее под каждую задачу.
Строим машину с ударным механизмом и проходим уровень «Победить пиньяту», стараясь справиться с первого удара.
Разбираемся, как устроены роботы-пылесосы: выдвижная щётка выметает мусор из углов, а балласт не даёт роботу упасть на нос. Собираем плоскую платформу с двумя поршнями и проходим уровень «Бесшумная уборка».
Строим робота-лесоруба по образцу промышленных машин — харвестера и форвардера. Учимся настраивать генерацию колебаний для пилы и проходим уровень «Древесина и щепки», выполняя дополнительные цели.
Применяем поршни, шарниры и захваты на складе: строим робота-курьера, который подъезжает к стеллажу, поднимает платформу, берёт коробку и везёт её к зоне погрузки.
Разбираем, зачем такому роботу шесть колёс и задний балласт.
Разбираемся, почему погрузчику нужен противовес, и правило перевёрнутого маятника: чем выше груз, тем неустойчивее машина. Собираем широкую базу с балластом сзади и проходим уровень «Грузоперевозки».
Учимся стрелять сжатым воздухом и попадать в цель: разбираем пневматику, компрессор и траекторию полёта.
Осваиваем алгоритм наводчика — улетело, уменьшай мощность, не долетело, увеличивай — и проходим уровень на точность.
Переходим от колёсных роботов к манипуляторам: считаем степени свободы собственной руки, разбираем звенья и учимся, как устроена роботизированная рука. Вспоминаем про широкую базу и противовес.
Собираем робота с двумя руками и настраиваем триаду плавности: крутящий момент, обороты и ускорение.
Проводим тест «чашка с водой», снижаем ускорение при раскачивании и чиним зеркальные детали через инвертирование направления.
Разбираем инерцию и коэффициент трения: жидкость на полу резко снижает сцепление, и робот буксует.
Включаем прецизионное управление с низкими оборотами и замедленным движением и готовим робота к самому аккуратному уровню курса.
Смотрим, как задачу устойчивости решают настоящие краны: аутригеры и опорная площадь. Доводим кофейную доставку до конца, сравниваем узкую и широкую базу и разбираем, за что уровень начисляет штрафы.
Разбираем, что такое алгоритм и почему роботу нужна чёткая последовательность шагов, а не общая команда. Учимся декомпозиции: расписываем доставку кофе по пунктам, прежде чем садиться за сборку.
Учимся модульности: один и тот же робот утром развозит кофе, а днём валит деревья. Отстёгиваем кофейный манипулятор, пристёгиваем пилу и большой захват, не ломая тяжёлую базу, и проверяем противовес.
Начинаем итоговый проект модуля: придумываем робота под реальную проблему, рисуем чертёж и отвечаем на четыре вопроса перед сборкой.
Применяем правило KISS и требования к проекту: устойчивая база и минимум два разных механизма.
Доводим робота до рабочего состояния по циклу «собрал — проверил — исправил» и проходим чек-лист перед защитой.
Учимся объяснять суть проекта за тридцать секунд и отвечать на пять вопросов о роботе, его механизмах и сложностях.
Знакомимся с механикой, силой и рычагом. Разбираем, что такое опора и плечо рычага, и проверяем правило равновесия рычага на практике в симуляторе «Balancing Act».
Разбираем колесо и ось, блок и наклонную плоскость. Собираем катапульту, кран и цепную реакцию из нескольких механизмов в виртуальной физической мастерской Algodoo.
Знакомимся с шестернёй, зубчатой передачей и передаточным числом. Учимся рассчитывать, во сколько раз меняется скорость вращения, и собираем передачу из двух шестерён в Algodoo.
Разбираем крутящий момент и редуктор. Собираем передачу из трёх шестерён, шестерёночные часы и гоночную тележку, сравнивая прямое подключение мотора с подключением через редуктор.
Начинаем итоговый проект модуля механики: выбираем инженерную задачу — манипулятор, подъёмник, катапульта, захват или редуктор — формулируем её и рисуем эскиз с деталями, соединениями и точкой опоры.
Собираем свой механизм в Algodoo по эскизу, проверяя каждую часть отдельно, и запускаем симуляцию.
Ищем слабые места конструкции и защищаем решение перед группой: какую задачу решает, из чего состоит и почему выбрана именно такая конструкция.
Знакомимся с интерфейсом Blender: 3D Viewport, Toolbar, Outliner и Properties, оси X, Y и Z.
Учимся уверенно двигаться в трёхмерном пространстве и разбираем четыре этапа работы: моделирование, текстурирование, освещение и рендеринг.
Переходим в Edit Mode и учимся работать с вершинами, рёбрами и гранями. Осваиваем четыре базовых инструмента редактирования и горячие клавиши, чтобы собирать первые фигуры без лишних телодвижений.
Собираем робота из примитивов — кубов, сфер и цилиндров — и учимся не делать одинаковые детали дважды: масштабируем по оси, двигаем точно и дублируем через Shift+D. Используем симметрию для глаз, рук и ног.
Доводим робота до готового вида: добавляем материалы, меняем цвет отдельных деталей и включаем режим Material Preview, без которого цвета не видно.
Разбираемся, зачем нужно сглаживание, и подбираем его по форме детали — Shade Smooth, Shade Auto Smooth или Shade Flat. В конце проверяем модель со всех сторон и исправляем детали, которые встали неправильно.
Заглядываем внутрь 3D-модели: разбираем полигоны, вершины, рёбра и грани. Осваиваем Loop Cut и Bevel и превращаем обычный куб в кузов машинки, выбирая количество рёбер и сегментов фаски.
Доводим машинку до готовой модели: поворачиваем цилиндр в колесо, копируем детали и разделяем диск и шину. Подбираем материалы по роли — кузов, шины, диски, фары — и проверяем модель со всех сторон.
Собираем общую 3D-сцену из готовых моделей: добавляем плоскость-землю, переносим робота и машинку через Append, настраиваем источник света типа Sun и подключаем HDRI как фон и дополнительное освещение.
Учимся ставить камеру одним сочетанием клавиш и проверять кадр её глазами, чтобы обе модели попали в композицию целиком.
Учимся получать настоящую картинку вместо чернового предпросмотра: настраиваем движок EEVEE и разрешение 1920 на 1080, запускаем рендер клавишей F12 и сохраняем результат в PNG.
Проверяем композицию кадра и завершаем модуль защитой работы.
Собираем первого чат-бота в Scratch: разбираемся, чем он отличается от настоящего ИИ, учим персонажа задавать вопросы блоком «спросить и ждать» и записывать ответ.
Наделяем бота именем, характером и придумываем ему три реплики.
Делаем диалог живым: сохраняем ответ в переменную, добавляем условия «если — то» и учим бота обращаться к собеседнику по имени. Доводим готовый диалог до 5–7 вопросов с разными реакциями персонажа.
Впервые обучаем настоящую модель: в игре «Морское приключение» учим ИИ отличать рыбу от мусора. Разбираем обучающие данные, метки и модель и смотрим, как с ростом числа примеров падает число ошибок.
Ставим эксперимент с необъективными данными: объясняем, почему «весёлая рыба» — субъективная метка, а у соседа получится другая модель.
Разбираем, как полнота набора данных помогает бороться с предубеждениями, и думаем о влиянии ИИ на людей.
Создаём проект на Machine Learning for Kids и собираем числовые данные сами: играем в «Асық» и записываем каждый бросок в контейнеры «попадание» и «промах».
Разбираем, как данные превращаются в примеры для обучения.
Запускаем обучение модели на своих данных и подключаем её к игре: бросок теперь выбирает алгоритм, а не человек.
Проверяем, как число собранных примеров влияет на точность прогноза, и отдаём бросок модели в автономном режиме.
Учим модель видеть: снимаем карточки с узорами на веб-камеру и собираем обучающую выборку по четырём меткам. Разбираемся, почему карточку нужно снимать крупно и как лишнее в кадре сбивает модель с толку.
Проверяем обученную модель: смотрим точность распознавания, при необходимости добавляем примеры проблемной метки и подключаем модель к игре.
В конце проверяем её на чужой карточке и специально пытаемся запутать.
Собираем итоговый проект модуля: разбираем примеры готовых работ, выбираем идею и составляем описание возможностей.
Определяем, где в проекте будет элемент искусственного интеллекта, и начинаем сборку по критериям оценивания.
Завершаем модуль: разбираем таблицу критериев на девяносто баллов и проверяем по ней свой проект по всем пунктам.
Доводим до конца элемент искусственного интеллекта, наводим порядок в сценах и спрайтах и защищаем работу перед группой — объясняем идею, показываем проект в работе и рассказываем, где в нём ИИ.
В конце обсуждаем проекты друг друга.
Подводим итоги года: 33 урока, 8 модулей и 7 профессиональных сред, от Scratch до нейросетей.
Выбираем направление для следующего шага — нейросети, Python, Unity или JavaScript — и формулируем, что значит не просто пользоваться техникой, а делать её.
из 4–6 обучающихся
90 минут

Разработка видеоигр на Unity для детей и подростков
Разработка видеоигр на Unity для детей и подростков
Занятия по программированию для детей и подростков
Компьютерная графика и веб-дизайн для детей и подростков


Преподаватель программирования, робототехники, киберспорта и английского языка, педагог.

Преподаватель программирования и робототехники. Педагог, учитель начальных классов

Преподаватель программирования и робототехники. Программист, специалист по информационным технологиям

Преподаватель, Профессиональный журналист, писатель, блоггер

Руководитель школы, МВА МГИМО

Преподаватель по шахматам, КМС по шахматам

Преподаватель по шахматам
Москва
Оставьте заявку на обучение
Мы уточним подходящую группу
После зачисления курс появится в личном кабинете

«Геймдизайн в Roblox Studio» — полный годовой курс: игры разных жанров, 3D-моделирование уровней, скрипты на Lua и публикация своих проектов. Для тех, кто уже прошёл оба мини-курса «Введение» и «ПРО» и хочет делать игры всерьёз.
«Введение в геймдизайн на Roblox» — короткий мини-курс для первого знакомства со студией: простая игра и первые скрипты на Lua. Дальше можно идти на «ПРО» — с персонажами, диалогами и командными режимами — или сразу на полный годовой курс.
«ПРО» — мини-курс на шаг сложнее: персонажи с диалогами, командные режимы и оформление интерфейса. Это середина между коротким вводным курсом и годовым «Геймдизайном в Roblox Studio» — с играми разных жанров и публикацией проектов.
«Шахматное королевство» — для детей 6–12 лет и на два года: первый год — правила, мат, рокировка и полные партии, второй — нотация, тактика и стратегия. В отличие от игровой «Шахматландии» здесь системная подготовка и разбор партий.
«Шахматландия» — курс для младших (5–8 лет): ходы фигур, мат и первые партии через игры и сказки, без требования побеждать. В отличие от двухлетнего «Шахматного королевства» здесь нет нотации и тактики — только дружеский турнир в финале.
Ученик освоит Python на практических задачах: циклы, функции и работа с данными, а также школьную программу с заданиями ОГЭ и ЕГЭ. Вместе с этим он напишет собственные программы и разработает небольшой веб-сервис на Flask.
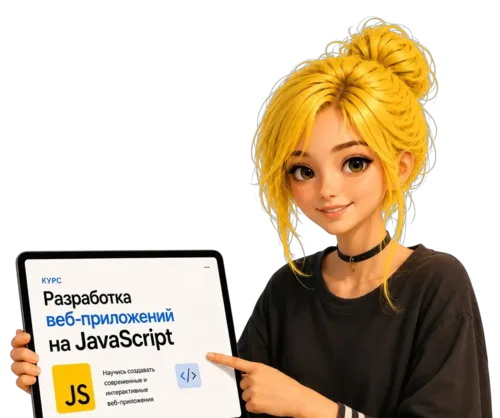
Ребёнок создаст собственный сайт: сверстает страницы, добавит кнопки и реакции на клики, а затем опубликует проект в интернете. От первой строчки кода — до готового портфолио будущего веб-разработчика.
Ребёнок освоит самые нужные ИИ-инструменты: создаст изображения, цифрового аватара и 3D-объекты, попробует ИИ-помощника и вайбкодинг. Все работы соберёт в собственное сайт-портфолио.
Ребёнок погрузится в настоящую разработку игр: построит 3D-сцену, оживит персонажа скриптами на C# и добавит анимацию. За курс соберёт несколько игр разных жанров и получит проекты для портфолио.
Ребёнок заглянет «под капот» нейросетей: сгенерирует картинки и тексты, создаст 2D-игру и обучит простую ИИ-модель. Каждое занятие заканчивается готовым цифровым продуктом, который можно показать друзьям.
Любимая игра становится мастерской: ребёнок соберёт умные механизмы на редстоуне, оживит их командами и напишет первые программы на Lua. Играть становится не только интересно, но и полезно — а в финале его ждёт собственный игровой проект.
 79032275458
 info@koderlab.ru
 Береговой пр. 1б
Пн-Пт
10:00-20:00
Сб-Вс
11:00-18:00